กริปเปอร์หุ่นยนต์ (End Effector) เลือกอย่างไรให้เหมาะกับงาน
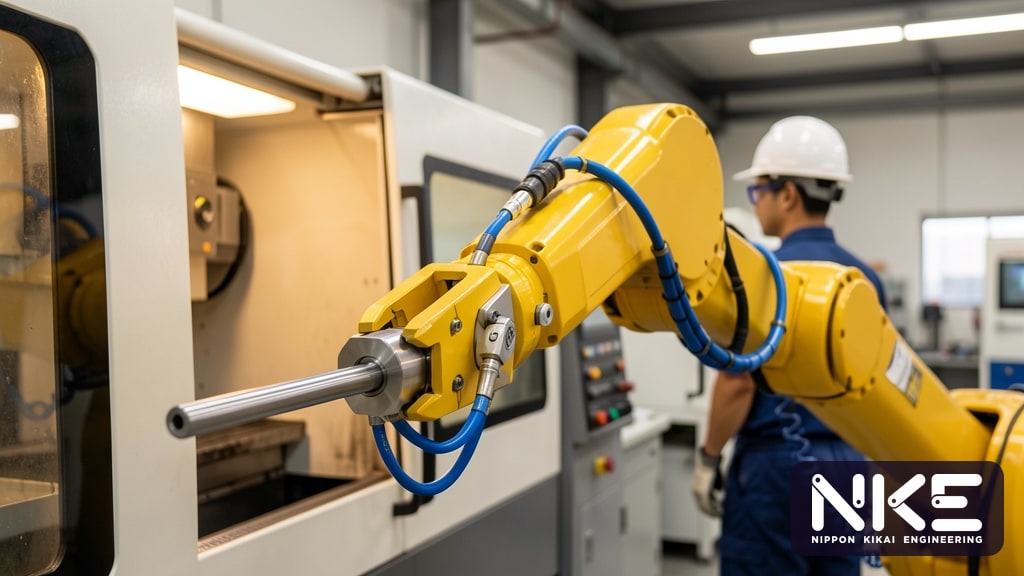
หลายโรงงานใช้เวลาเลือกรุ่นหุ่นยนต์อย่างละเอียด แต่กลับมองข้าม กริปเปอร์หุ่นยนต์ หรือ End Effector ซึ่งเป็นชิ้นส่วนที่สัมผัสชิ้นงานจริง ทั้งที่ปัญหาหน้างานจำนวนมาก เช่น ชิ้นงานหลุด จับเอียง ผิวเป็นรอย หรือ Cycle time ช้ากว่าที่คาด มักเริ่มต้นที่ตัวจับนี้ บทความนี้อธิบายประเภทของกริปเปอร์ วิธีคิดเลือก และจุดที่ควรระวัง เพื่อให้คุณคุยกับผู้ออกแบบระบบได้ตรงประเด็น
กริปเปอร์หุ่นยนต์คืออะไร และทำไมจึงสำคัญ
หุ่นยนต์อุตสาหกรรมเป็นเพียงแขนที่พาเครื่องมือไปยังตำแหน่งที่ต้องการ ส่วนที่ทำงานจริงคืออุปกรณ์ที่ติดปลายแขน (End of Arm Tooling) ซึ่งอาจเป็นมือจับ หัวดูดสุญญากาศ หัวเชื่อม หรือเครื่องมือพิเศษ กริปเปอร์ที่ออกแบบดีจะช่วยให้
- จับชิ้นงานได้มั่นคงแม้หุ่นยนต์เคลื่อนที่เร็ว
- วางชิ้นงานลงจิ๊กหรือหัวจับเครื่องจักรได้ตรงตำแหน่งซ้ำได้
- ไม่ทำให้ผิวชิ้นงานเสียหาย
- รองรับการเปลี่ยนรุ่นชิ้นงานได้ตามแผนการผลิต
ในทางกลับกัน กริปเปอร์ที่หนักเกินหรือออกแบบไม่ดีอาจทำให้ต้องลดความเร็วหุ่นยนต์ หรือถึงขั้นต้องเปลี่ยนไปใช้หุ่นยนต์รุ่นใหญ่ขึ้น
ประเภทของกริปเปอร์ที่ใช้บ่อยในโรงงาน
กริปเปอร์แบบนิ้วจับ (Finger Gripper)
ใช้นิ้วหรือปากจับ (Jaw) บีบชิ้นงาน มีทั้งแบบสองนิ้วขนาน (Parallel) แบบเปิดเป็นมุม (Angular) และแบบสามนิ้ว (3-Jaw) ซึ่งเหมาะกับชิ้นงานกลม เช่น เพลาหรือแหวน ปากจับมักทำเฉพาะตามรูปทรงชิ้นงาน เพื่อให้ชิ้นงานเข้าศูนย์เองขณะหนีบ
- แบบลม (Pneumatic): โครงสร้างง่าย แรงจับสูงเมื่อเทียบกับขนาด ราคาเข้าถึงง่าย แต่ปรับระยะและแรงได้จำกัด
- แบบไฟฟ้า (Electric): ตั้งค่าระยะเปิดปิดและแรงจับผ่านโปรแกรมได้ เหมาะกับงานที่มีหลายรุ่นหรือชิ้นงานบอบบาง แต่โดยทั่วไปมีต้นทุนสูงกว่าและแรงจับต่อขนาดต่ำกว่าแบบลม
หัวดูดสุญญากาศ (Vacuum Gripper)
เหมาะกับชิ้นงานผิวเรียบและแบน เช่น แผ่นโลหะ แผ่นกระจก กล่อง หรือถุง จุดที่ต้องคิดคือพื้นที่ถ้วยดูด ระดับสุญญากาศ และชนิดผิว วัสดุที่มีรูพรุนหรือผิวมีน้ำมันจะทำให้แรงดูดลดลง ส่วนแหล่งสุญญากาศเลือกได้ระหว่าง Ejector ที่ใช้ลมอัด หรือปั๊มสุญญากาศสำหรับงานที่ต้องดูดต่อเนื่องหรือมีการรั่วมาก
หัวจับแม่เหล็ก (Magnetic Gripper)
ใช้ได้เฉพาะวัสดุที่แม่เหล็กดูดติด เหมาะกับแผ่นเหล็กหรือชิ้นงานรูปทรงไม่แน่นอน ข้อควรระวังคือแม่เหล็กตกค้างในชิ้นงาน และการดูดแผ่นบางติดมาซ้อนกันหลายแผ่น ซึ่งมักต้องมีระบบแยกแผ่นช่วย
เครื่องมือเฉพาะงาน
เช่น หัวจับแบบสอดเข้ารูใน (Internal Grip) สำหรับชิ้นงานทรงปลอก หรือกริปเปอร์รวมหลายฟังก์ชันที่มีทั้งนิ้วจับ ลมเป่า และเซนเซอร์ในตัวเดียว งานลักษณะนี้มักต้องออกแบบเฉพาะร่วมกับจิ๊ก ดูหลักการกำหนดตำแหน่งชิ้นงานได้ในบทความจิ๊กและฟิกซ์เจอร์ หลัก 3-2-1
ปัจจัยที่ต้องพิจารณาก่อนเลือกกริปเปอร์
1. น้ำหนักรวมและจุดศูนย์ถ่วง
Payload ของหุ่นยนต์ต้องรองรับน้ำหนักกริปเปอร์รวมกับชิ้นงาน ไม่ใช่ชิ้นงานอย่างเดียว นอกจากนี้ต้องดูระยะจุดศูนย์ถ่วงจากหน้าแปลนข้อมือ และโมเมนต์ความเฉื่อย เพราะกริปเปอร์ที่ยื่นยาวแม้น้ำหนักไม่มากก็อาจเกินพิกัดข้อมือได้ ผู้ผลิตหุ่นยนต์มักมีแผนภาพพิกัดโหลดข้อมือให้ตรวจสอบ อ่านรายละเอียดเพิ่มเติมได้ในวิธีเลือกหุ่นยนต์ FANUC: ดู Payload และ Reach
2. แรงจับและค่าความปลอดภัย
สำหรับกริปเปอร์ที่อาศัยแรงเสียดทาน แรงจับต้องเพียงพอทั้งตอนหุ่นยนต์อยู่นิ่งและตอนเร่งความเร็วหรือเบรก หลักคิดทั่วไปคือ แรงจับที่ต้องการขึ้นกับน้ำหนักชิ้นงาน ความเร่ง ค่าสัมประสิทธิ์แรงเสียดทานระหว่างปากจับกับชิ้นงาน จำนวนนิ้ว และค่าความปลอดภัย (Safety Factor) ตัวอย่างสมมติ: หากเปลี่ยนปากจับจากผิวเรียบเป็นผิวที่มีร่องหรือรูปทรงรับชิ้นงาน จะช่วยให้ชิ้นงานถูกยึดด้วยรูปทรง ไม่ต้องพึ่งแรงเสียดทานอย่างเดียว ซึ่งปลอดภัยกว่า
3. รูปทรง ผิว และความหลากหลายของชิ้นงาน
- ชิ้นงานมีกี่รุ่น ขนาดต่างกันแค่ไหน ใช้ปากจับชุดเดียวได้หรือไม่
- ผิวสำเร็จที่ห้ามมีรอย ต้องใช้วัสดุปากจับที่นุ่มกว่า เช่น อะลูมิเนียมหรือพลาสติกวิศวกรรม
- ถ้าเปลี่ยนรุ่นบ่อย อาจพิจารณาปากจับแบบเปลี่ยนเร็ว หรือ Tool Changer
4. สภาพแวดล้อม
น้ำหล่อเย็น เศษโลหะ ความร้อน ฝุ่น หรือสภาพแวดล้อมที่ต้องล้างทำความสะอาด ล้วนส่งผลต่ออายุการใช้งานและการเลือกซีล ระดับการป้องกัน และวัสดุ
5. เมื่อไฟดับหรือลมตก
คำถามสำคัญคือ ถ้าลมหรือไฟหายกลางทาง ชิ้นงานจะร่วงหรือไม่ กริปเปอร์ลมหลายแบบเลือกได้ว่ามีสปริงช่วยค้างแรงจับ หรือใช้วาล์วกันลมย้อน ส่วนหัวดูดสุญญากาศอาจต้องมีระบบรักษาสุญญากาศชั่วคราว
กริปเปอร์สำหรับงาน Machine Tending
งานป้อนชิ้นงานเข้าเครื่อง CNC มีความต้องการเฉพาะที่ควรวางแผนตั้งแต่แรก
- Double Gripper: กริปเปอร์สองชุดในหัวเดียว ทำให้หุ่นยนต์หยิบชิ้นงานเสร็จออกและใส่ชิ้นงานใหม่ได้ในการเข้าเครื่องครั้งเดียว ช่วยลดเวลาที่เครื่องจักรรอ
- ลมเป่าทำความสะอาด: เป่าเศษและน้ำหล่อเย็นออกจากหัวจับเครื่องก่อนใส่ชิ้นงานใหม่ เพื่อไม่ให้ชิ้นงานจับเอียง
- เซนเซอร์ตรวจสถานะ: ตรวจว่านิ้วเปิดหรือปิดสุด และมีชิ้นงานอยู่จริง ก่อนให้หุ่นยนต์ไปขั้นต่อไป
- ความยืดหยุ่น (Compliance): ระยะลอยตัวเล็กน้อยช่วยให้ชิ้นงานเข้าหัวจับเครื่องได้นุ่มนวล เมื่อตำแหน่งคลาดเคลื่อนเล็กน้อย
หากกำลังประเมินโครงการลักษณะนี้ อ่านต่อได้ที่หุ่นยนต์ป้อนชิ้นงาน CNC คุ้มไหม
ข้อผิดพลาดที่พบบ่อย
- ลืมน้ำหนักกริปเปอร์ ทำให้หุ่นยนต์ที่เลือกไว้รับโหลดไม่ไหวหรือต้องลดความเร็ว
- คำนวณแรงจับตอนนิ่งอย่างเดียว ไม่เผื่อความเร่งและการหยุดฉุกเฉิน
- ใช้ปากจับแบนกับชิ้นงานกลม ชิ้นงานหมุนหรือเลื่อนในมือ ตำแหน่งวางไม่ซ้ำ
- ไม่มีเซนเซอร์ยืนยัน หุ่นยนต์ทำงานต่อทั้งที่ไม่ได้หยิบชิ้นงาน เสี่ยงชนเครื่องจักร
- ออกแบบเฉพาะชิ้นงานปัจจุบัน ไม่คิดถึงรุ่นชิ้นงานในอนาคต ทำให้ต้องทำกริปเปอร์ใหม่ทั้งชุด
- ไม่คิดเรื่องการซ่อมบำรุง เช่น เปลี่ยนปากจับหรือถ้วยดูดยาก ใช้เวลาหยุดเครื่องนาน
คำถามที่พบบ่อย
กริปเปอร์ลมกับกริปเปอร์ไฟฟ้า ควรเลือกแบบไหน?
ถ้าชิ้นงานรุ่นเดียวหรือไม่กี่รุ่นและต้องการแรงจับสูง แบบลมมักเพียงพอและดูแลง่าย ถ้ามีหลายขนาด ต้องควบคุมแรงจับละเอียด หรือในโรงงานไม่สะดวกเรื่องลมอัด แบบไฟฟ้าจะยืดหยุ่นกว่า
กริปเปอร์หนึ่งตัวจับชิ้นงานหลายรุ่นได้หรือไม่?
ได้ หากรูปทรงใกล้เคียงกันและระยะชักของนิ้วครอบคลุม แต่ถ้าชิ้นงานต่างกันมาก การใช้ Tool Changer หรือปากจับแบบเปลี่ยนเร็วมักเหมาะกว่าการฝืนใช้ปากจับชุดเดียว
ควรออกแบบกริปเปอร์ก่อนหรือเลือกหุ่นยนต์ก่อน?
ควรคิดไปพร้อมกัน เพราะน้ำหนักและขนาดกริปเปอร์มีผลต่อการเลือกรุ่นหุ่นยนต์ และระยะเอื้อมของหุ่นยนต์ก็มีผลต่อรูปแบบกริปเปอร์ การมองทั้งเซลล์ตั้งแต่ต้นช่วยลดการแก้ไขภายหลัง
กริปเปอร์ที่เหมาะสมคือส่วนสำคัญที่ทำให้หุ่นยนต์ทำงานได้เสถียรทุกรอบ NKE ในฐานะ FANUC Global Partner ออกแบบและสร้างกริปเปอร์ จิ๊ก และเซลล์หุ่นยนต์ครบทั้งระบบ ดูตัวอย่างขอบเขตงานได้ที่หน้าระบบอัตโนมัติในโรงงาน หากมีชิ้นงานที่อยากให้หุ่นยนต์หยิบจับ ติดต่อทีม NKE โทร 02-746-7196 หรือ LINE @nke.th