บำรุงรักษาหุ่นยนต์อุตสาหกรรม: เช็กลิสต์ PM ลดเวลาหยุดเครื่อง
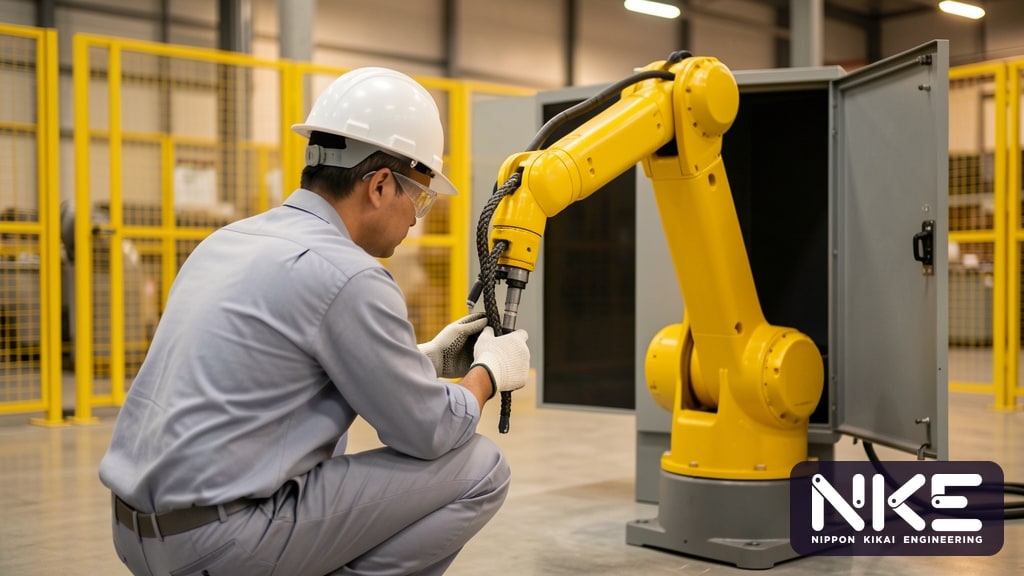
หุ่นยนต์อุตสาหกรรมขึ้นชื่อว่าทนทานและทำงานซ้ำได้ต่อเนื่องเป็นเวลานาน หลายโรงงานจึงติดตั้งแล้วปล่อยให้ทำงานโดยแทบไม่ได้ดูแล จนวันหนึ่งหุ่นยนต์หยุดกลางกะ ไลน์ผลิตทั้งไลน์หยุดตาม การบำรุงรักษาหุ่นยนต์อุตสาหกรรมเชิงป้องกัน (Preventive Maintenance หรือ PM) คือวิธีที่ช่วยให้รู้ปัญหาก่อนจะกลายเป็นเวลาหยุดเครื่องที่ไม่ได้วางแผน บทความนี้รวบรวมจุดที่ต้องตรวจ เช็กลิสต์ตามรอบเวลา และข้อผิดพลาดที่พบบ่อย เพื่อให้ทีมซ่อมบำรุงนำไปปรับใช้ได้จริง
ทำไมการบำรุงรักษาหุ่นยนต์อุตสาหกรรมเชิงป้องกันจึงสำคัญ
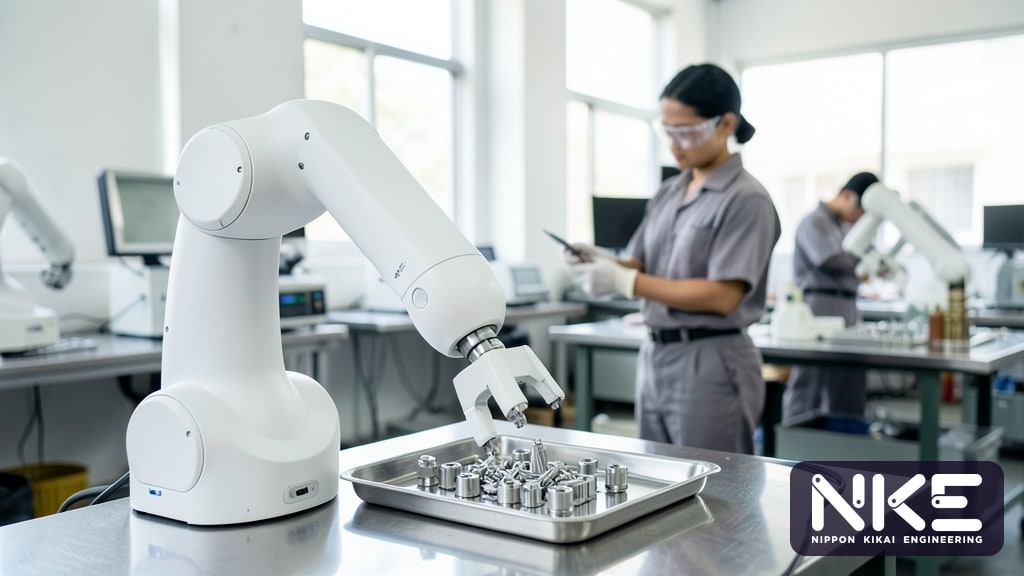
หุ่นยนต์มักทำงานเป็นส่วนหนึ่งของเซลล์ เช่น ป้อนชิ้นงานเข้าเครื่อง CNC หรือจัดเรียงสินค้าลงพาเลท เมื่อหุ่นยนต์หยุด เครื่องจักรรอบข้างก็หยุดตาม ความเสียหายจึงไม่ได้อยู่แค่ค่าอะไหล่ แต่รวมถึงชั่วโมงผลิตที่หายไป งานเร่งส่ง และค่าล่วงเวลา
ความเสียหายส่วนใหญ่ของหุ่นยนต์ไม่ได้เกิดขึ้นทันที แต่ค่อยๆ สะสม เช่น จาระบีในชุดเกียร์ทดรอบเสื่อมสภาพ สายไฟบริเวณข้อมือถูกบิดซ้ำจนฉนวนแตก หรือแบตเตอรี่สำรองค่อยๆ หมด หากมีการตรวจตามรอบ สัญญาณเตือนเหล่านี้จะถูกพบก่อน และสามารถวางแผนซ่อมในช่วงหยุดไลน์ได้ ซึ่งเชื่อมโยงโดยตรงกับค่า Availability ใน OEE
จุดสำคัญที่ต้องดูแลในหุ่นยนต์หนึ่งเซลล์
1. แขนกล ชุดเกียร์ทดรอบ และจาระบี
แต่ละแกนของหุ่นยนต์มีชุดเกียร์ทดรอบ (Reducer) ที่ต้องเปลี่ยนจาระบีตามรอบที่ผู้ผลิตกำหนด ซึ่งมักอ้างอิงทั้งชั่วโมงการทำงานและระยะเวลา ต้องใช้จาระบีชนิดที่คู่มือระบุเท่านั้น และระหว่างอัดจาระบีต้องเปิดรูระบายตามขั้นตอน เพื่อไม่ให้แรงดันภายในสูงจนซีลเสียหาย สัญญาณที่ควรสังเกตคือเสียงผิดปกติ การสั่น หรือคราบจาระบีรั่วซึมรอบข้อต่อ
2. แบตเตอรี่สำรองของ Encoder
มอเตอร์แต่ละแกนใช้ Encoder ซึ่งต้องอาศัยแบตเตอรี่สำรองเพื่อจดจำตำแหน่งขณะปิดไฟ หากแบตเตอรี่หมด หุ่นยนต์อาจสูญเสียข้อมูลตำแหน่งและต้องทำ Mastering ใหม่ ซึ่งใช้เวลาและต้องตรวจตำแหน่งที่สอนไว้ทั้งหมดซ้ำ โดยทั่วไปการเปลี่ยนแบตเตอรี่ชุดนี้ต้องทำขณะเปิดไฟคอนโทรลเลอร์และกดหยุดฉุกเฉินไว้ ควรตรวจสอบขั้นตอนในคู่มือของรุ่นที่ใช้ทุกครั้ง
3. สายไฟ สายลม และ Dress Pack
สายที่วิ่งผ่านข้อมือและแขนท่อนบนถูกบิดและงอซ้ำทุกรอบการทำงาน ควรตรวจรอยถลอก รอยพับ ข้อต่อที่หลวม และตัวยึดสายที่เสื่อมสภาพ ปัญหาสายขาดในบางจังหวะมักทำให้เกิด Alarm แบบเป็นๆ หายๆ ซึ่งหาสาเหตุยากที่สุด
4. ตู้คอนโทรลเลอร์และ Teach Pendant
- ทำความสะอาดหรือเปลี่ยนแผ่นกรองอากาศ และตรวจว่าพัดลมระบายความร้อนหมุนปกติ
- ตรวจว่าประตูตู้ปิดสนิท ไม่มีฝุ่นหรือละอองน้ำมันเข้าไปสะสม
- ตรวจสาย Teach Pendant และปุ่มหยุดฉุกเฉินบนตัว Pendant
- เปลี่ยนแบตเตอรี่สำรองหน่วยความจำของคอนโทรลเลอร์ตามรอบ
5. มือจับ (EOAT) และอุปกรณ์รอบเซลล์
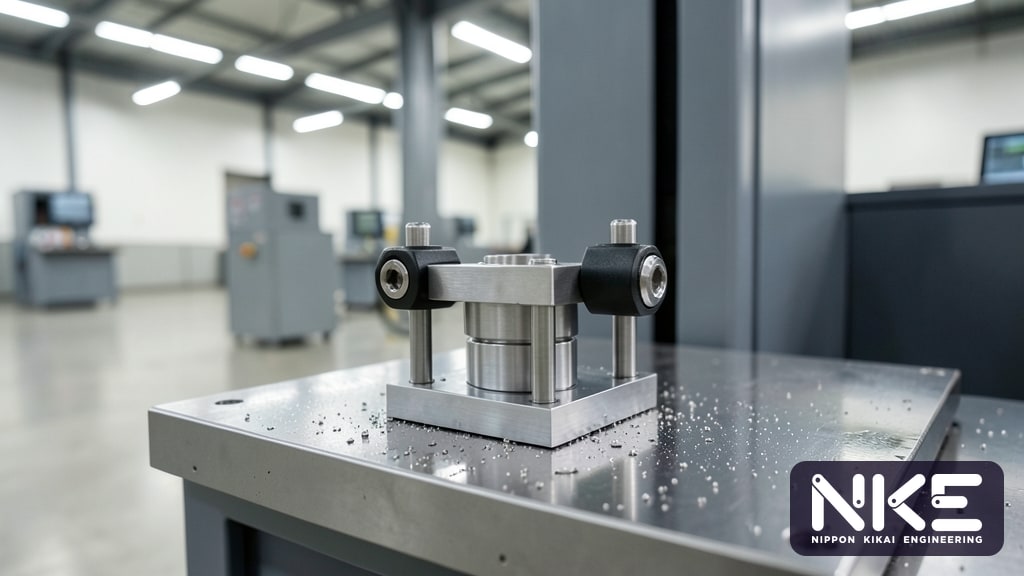
ในงาน Machine Tending มือจับ เซนเซอร์ตรวจชิ้นงาน วาล์วลม และ Fixture มักเป็นต้นเหตุของการหยุดบ่อยกว่าตัวหุ่นยนต์เอง ควรตรวจแรงดันลม ชิ้นส่วนที่สัมผัสงาน เช่น ฟิงเกอร์หรือแป้นดูด การรั่วของสายลม และความสะอาดของเซนเซอร์จากเศษเหล็กและน้ำหล่อเย็น
6. อุปกรณ์ความปลอดภัย
ทดสอบปุ่มหยุดฉุกเฉิน สวิตช์ล็อกประตูรั้ว และม่านแสงตามรอบ เพื่อยืนยันว่ายังตัดการทำงานได้จริง อุปกรณ์เหล่านี้ไม่ได้ช่วยเรื่องเวลาหยุดเครื่องโดยตรง แต่ห้ามละเลยเด็ดขาด
เช็กลิสต์ PM ตามรอบเวลา
รอบเวลาที่เหมาะสมขึ้นอยู่กับรุ่นหุ่นยนต์ ภาระงาน และสภาพแวดล้อม ตัวอย่างด้านล่างเป็นแนวทางเริ่มต้นที่ควรปรับตามคู่มือผู้ผลิต
ประจำวันหรือต้นกะ (ผู้ควบคุมเครื่องทำได้)
- ดูและฟังว่ามีเสียงหรือการสั่นผิดปกติขณะหุ่นยนต์เคลื่อนที่หรือไม่
- ตรวจคราบน้ำมันหรือจาระบีรั่วรอบข้อต่อ
- ตรวจแรงดันลมและสภาพมือจับ
- บันทึก Alarm ที่เกิดขึ้นระหว่างกะ
ประจำเดือนหรือรายไตรมาส (ทีมซ่อมบำรุง)
- ตรวจสายไฟ สายลม และ Dress Pack อย่างละเอียด
- ทำความสะอาดแผ่นกรองและตรวจพัดลมตู้คอนโทรลเลอร์
- ทดสอบอุปกรณ์ความปลอดภัยทั้งหมด
- ตรวจความแน่นของน็อตยึดฐานหุ่นยนต์ มือจับ และ Fixture
- สำรองข้อมูลโปรแกรมและค่าพารามิเตอร์
ตามชั่วโมงทำงานหรือรายปี
- เปลี่ยนจาระบีชุดเกียร์ทดรอบตามคู่มือ
- เปลี่ยนแบตเตอรี่ Encoder และแบตเตอรี่หน่วยความจำ
- ตรวจระยะคลอนของแต่ละแกน และเปรียบเทียบตำแหน่งอ้างอิงกับค่าที่บันทึกไว้
ข้อผิดพลาดที่พบบ่อยในการบำรุงรักษาหุ่นยนต์
- เปลี่ยนแบตเตอรี่ Encoder ขณะปิดไฟ ทำให้ข้อมูลตำแหน่งหายและต้องทำ Mastering ใหม่
- อัดจาระบีโดยไม่เปิดรูระบาย หรือใช้จาระบีผิดชนิด ซึ่งอาจทำให้ซีลเสียหายและรั่วซึมภายหลัง
- ไม่สำรองข้อมูลโปรแกรม เมื่อเกิดปัญหากับหน่วยความจำ ต้องสอนตำแหน่งใหม่ทั้งหมด
- ดูแลแต่ตัวหุ่นยนต์ แต่ลืมมือจับและอุปกรณ์รอบเซลล์ ทั้งที่เป็นจุดที่หยุดบ่อย
- ไม่มีอะไหล่สำรองสำคัญ เช่น แบตเตอรี่ ฟิงเกอร์มือจับ เซนเซอร์ หรือวาล์วลม ทำให้ต้องรอของนาน
- ไม่บันทึกประวัติ ทำให้ไม่เห็นแนวโน้มว่า Alarm ใดเกิดซ้ำ
ใช้ข้อมูลช่วยวางแผนและลดเวลาหยุดเครื่อง
PM ที่ได้ผลไม่ได้มาจากเช็กลิสต์อย่างเดียว แต่มาจากการรู้ว่าเครื่องหยุดเพราะอะไร บ่อยแค่ไหน และนานเท่าไร การเก็บข้อมูลด้วย ระบบ Machine Monitoring ช่วยให้เห็นสถานะเครื่อง เวลาหยุด และประวัติ Alarm ของทั้งหุ่นยนต์และเครื่อง CNC ในเซลล์เดียวกัน ทีมซ่อมบำรุงจึงจัดลำดับความสำคัญได้จากข้อเท็จจริง
แนวทางที่ใช้ได้จริงมีดังนี้
- จัดกลุ่มสาเหตุการหยุด เช่น หุ่นยนต์ มือจับ เครื่อง CNC วัตถุดิบ แล้วแก้กลุ่มที่เสียเวลามากที่สุดก่อน
- เปรียบเทียบ Cycle time กับค่ามาตรฐาน หากช้าลงเรื่อยๆ อาจบ่งบอกถึงปัญหาเชิงกลหรือการรอสัญญาณ
- นัดงาน PM ใหญ่ให้ตรงกับช่วงหยุดไลน์ตามแผน เพื่อไม่ให้กระทบการผลิต
- ฝึกผู้ควบคุมเครื่องให้ทำการตรวจประจำวันและแจ้งความผิดปกติตั้งแต่เนิ่นๆ
สำหรับโรงงานที่กำลังวางแผนเซลล์ใหม่ ควรคิดเรื่องการเข้าถึงเพื่อซ่อมบำรุงตั้งแต่ขั้นออกแบบ เช่น พื้นที่เปิดตู้คอนโทรลเลอร์ การเดินสาย และการถอดเปลี่ยนมือจับได้รวดเร็ว ดูแนวทางการออกแบบเพิ่มเติมได้ที่หน้า ระบบอัตโนมัติในโรงงาน
คำถามที่พบบ่อย
ต้องเปลี่ยนจาระบีหุ่นยนต์บ่อยแค่ไหน?
ขึ้นอยู่กับรุ่นหุ่นยนต์ ชั่วโมงการทำงาน และภาระงาน ผู้ผลิตจะกำหนดรอบไว้ในคู่มือบำรุงรักษา ทั้งตามชั่วโมงและตามระยะเวลา หุ่นยนต์ที่ทำงานหนักหรืออยู่ในสภาพแวดล้อมร้อนอาจต้องตรวจถี่ขึ้น ควรยึดคู่มือของรุ่นที่ใช้เป็นหลัก
ทีมซ่อมบำรุงในโรงงานทำ PM หุ่นยนต์เองได้หรือไม่?
งานตรวจประจำวันและรายเดือนส่วนใหญ่ทีมในโรงงานทำได้หากได้รับการอบรม ส่วนงานที่กระทบตำแหน่งหรือโครงสร้าง เช่น การทำ Mastering การเปลี่ยนมอเตอร์ หรือการเปลี่ยนชุดเกียร์ ควรทำโดยช่างที่มีประสบการณ์กับรุ่นนั้นโดยตรง
ถ้าหุ่นยนต์ขึ้น Alarm บ่อยแต่ยังทำงานได้ ควรทำอย่างไร?
อย่ากดรีเซ็ตแล้วทำงานต่อโดยไม่บันทึก ให้จดรหัส Alarm เวลา และสิ่งที่เกิดขึ้นก่อนหน้า Alarm ที่เกิดซ้ำมักชี้ไปที่สายไฟ เซนเซอร์ หรือมือจับ การมีประวัติจะช่วยให้หาสาเหตุได้เร็วขึ้นมาก
หากต้องการวางแผน PM สำหรับเซลล์หุ่นยนต์และเครื่อง CNC หรือออกแบบเซลล์ใหม่ที่ดูแลรักษาง่าย ทีมวิศวกรของ NKE ในฐานะ FANUC Global Partner ยินดีให้คำปรึกษา โทร 02-746-7196, LINE @nke.th หรือส่งข้อความถึงเราผ่านแบบฟอร์มติดต่อ