Cobot คืออะไร? หุ่นยนต์ร่วมงานกับคน ต่างจากหุ่นยนต์ทั่วไปอย่างไร
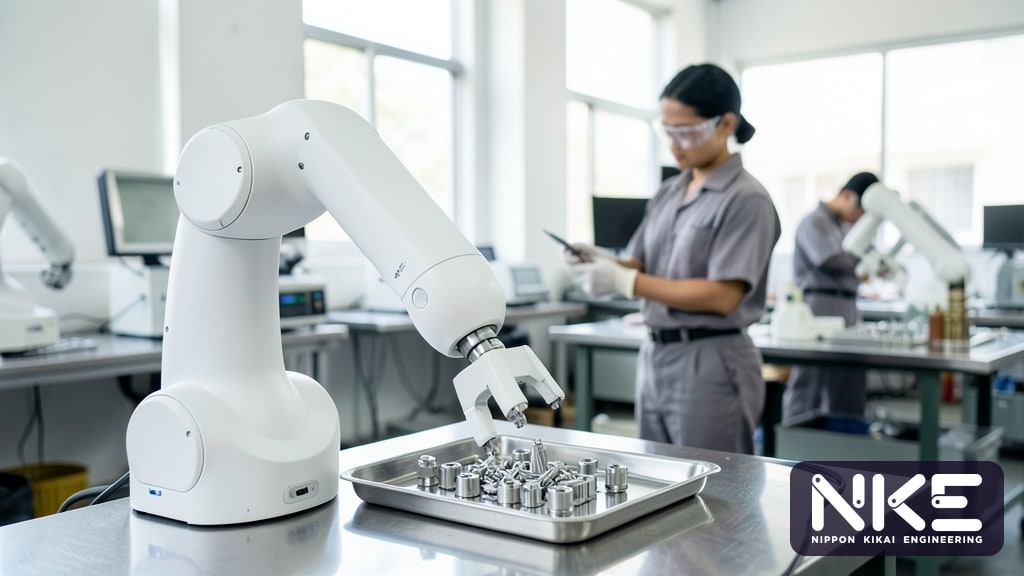
หลายโรงงานในไทยกำลังเจอปัญหาเดียวกัน คือหาคนมาทำงานซ้ำ ๆ ประจำสถานีได้ยากขึ้น โดยเฉพาะกะดึกและงานที่ต้องยืนป้อนชิ้นงานทั้งวัน คำถามที่ผู้จัดการฝ่ายผลิตถามบ่อยคือ Cobot คืออะไร และหุ่นยนต์ที่ทำงานข้างคนได้นี้จะช่วยแก้ปัญหาขาดแคลนแรงงานได้จริงแค่ไหน บทความนี้อธิบายหลักการทำงานของ Cobot ความแตกต่างจากหุ่นยนต์อุตสาหกรรมทั่วไป งานที่เหมาะ เรื่องความปลอดภัยที่มักเข้าใจผิด และวิธีตัดสินใจก่อนลงทุน
Cobot คืออะไร และทำงานอย่างไร
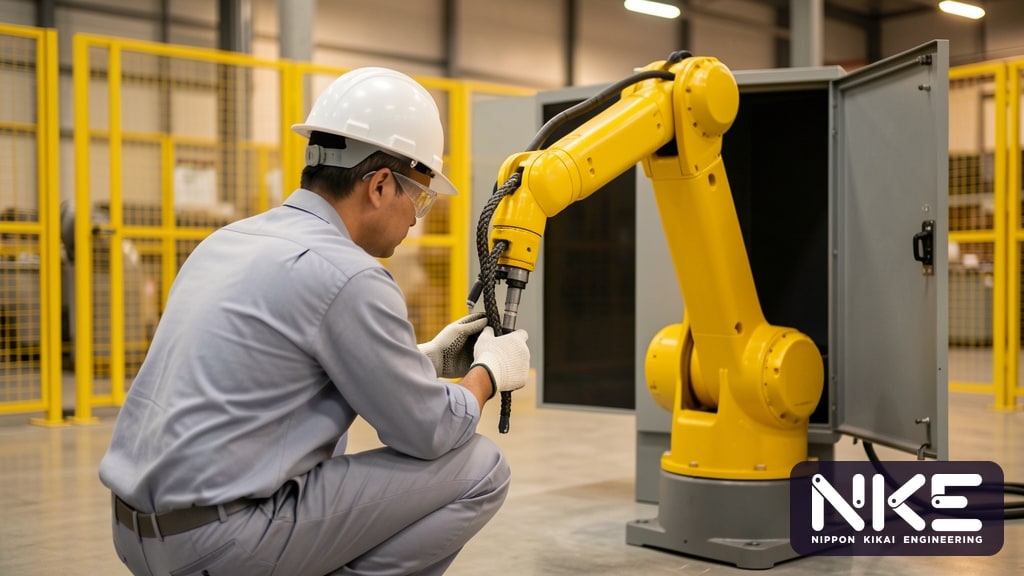
Cobot ย่อมาจาก Collaborative Robot คือหุ่นยนต์อุตสาหกรรมที่ออกแบบมาให้ทำงานในพื้นที่เดียวกับคนได้ ภายใต้เงื่อนไขที่ผ่านการประเมินความเสี่ยงแล้ว จุดเด่นอยู่ที่ระบบตรวจจับแรงหรือแรงบิดในแต่ละข้อต่อ เมื่อแขนหุ่นยนต์สัมผัสกับคนหรือสิ่งกีดขวางด้วยแรงเกินค่าที่ตั้งไว้ หุ่นยนต์จะหยุดหรือถอยออกทันที หลักการนี้เรียกว่า Power and Force Limiting
นอกจากนี้ Cobot ส่วนใหญ่ยังออกแบบรูปทรงแขนให้เรียบ ลดมุมแหลมและจุดหนีบ และมักรองรับการสอนตำแหน่งด้วยการจับแขนลากไปยังจุดที่ต้องการ (Hand Guiding) ทำให้ช่างที่ไม่เคยเขียนโปรแกรมหุ่นยนต์มาก่อนเริ่มใช้งานได้เร็วขึ้น ตัวอย่างในตลาดคือหุ่นยนต์ FANUC ซีรีส์ CRX ซึ่งเป็นกลุ่ม Collaborative Robot โดยเฉพาะ
Cobot ต่างจากหุ่นยนต์อุตสาหกรรมทั่วไปอย่างไร
ทั้งสองแบบเป็นหุ่นยนต์แขนกลเหมือนกัน แต่ถูกออกแบบมาเพื่อจุดประสงค์ต่างกัน หากต้องการภาพรวมของหุ่นยนต์แต่ละประเภท อ่านเพิ่มได้ที่ ประเภทของหุ่นยนต์อุตสาหกรรมที่นิยม
ความเร็วและน้ำหนักบรรทุก
หุ่นยนต์อุตสาหกรรมทั่วไปเน้นความเร็วสูงและรับน้ำหนักได้หลากหลายตั้งแต่ชิ้นเล็กจนถึงชิ้นงานหนักมาก ส่วน Cobot เมื่อทำงานในโหมดร่วมกับคน จะต้องจำกัดความเร็วและแรงให้อยู่ในระดับที่ปลอดภัย จึงมักได้ Cycle time ช้ากว่า และช่วง Payload โดยทั่วไปอยู่ในกลุ่มเบาถึงปานกลาง
การติดตั้งและพื้นที่
หุ่นยนต์ทั่วไปมักต้องมีรั้วกั้น ประตูอินเตอร์ล็อก หรือ Light curtain รอบเซลล์ ขณะที่ Cobot อาจลดอุปกรณ์กั้นลงได้ในบางงาน ช่วยประหยัดพื้นที่และย้ายไปใช้กับเครื่องอื่นได้ง่ายกว่า แต่ต้องย้ำว่า “อาจ” ขึ้นกับผลประเมินความเสี่ยงของงานนั้นจริง ๆ
การเขียนโปรแกรม
Cobot มักมีหน้าจอสอนงานที่ใช้ง่ายและรองรับ Hand Guiding เหมาะกับโรงงานที่เปลี่ยนรุ่นชิ้นงานบ่อย ส่วนหุ่นยนต์ทั่วไปรองรับโปรแกรมที่ซับซ้อนและการเชื่อมต่อกับอุปกรณ์รอบข้างได้ละเอียด ซึ่งปัจจุบันหลายรุ่นก็มีเครื่องมือช่วยสอนงานที่ใช้งานง่ายขึ้นเช่นกัน
งานแบบไหนเหมาะกับ Cobot ในโรงงานไทย
Cobot เหมาะกับงานที่คนยังต้องอยู่ใกล้ ๆ หรือสถานีที่ไม่คุ้มจะสร้างเซลล์ปิดขนาดใหญ่ ตัวอย่างงานที่พบบ่อย ได้แก่
- Machine tending ชิ้นงานขนาดเล็กถึงกลาง เช่น ป้อนและถอดชิ้นงานจากเครื่องกลึงหรือเครื่องกัด CNC ในล็อตที่เปลี่ยนรุ่นบ่อย
- งานประกอบและขันสกรู ที่คนกับหุ่นยนต์แบ่งขั้นตอนกันบนโต๊ะเดียว
- งานตรวจสอบด้วยกล้อง ถือชิ้นงานหมุนให้กล้องถ่ายหลายมุม
- งานแพ็กกิ้งและจัดเรียงปลายสายการผลิต ที่น้ำหนักกล่องไม่มากและความเร็วไม่สูง
- งานชิ้นส่วนความเที่ยงตรง เช่น ชิ้นส่วนมอเตอร์หรือชิ้นส่วนรถยนต์ไฟฟ้าขนาดเล็ก ที่ต้องการการจับวางสม่ำเสมอเพื่อลดรอยและความผิดพลาดจากคน
ในมุมของการขาดแคลนแรงงาน Cobot ไม่ได้มีไว้ “แทนคนทั้งหมด” แต่ช่วยย้ายพนักงานจากงานป้อนชิ้นงานซ้ำ ๆ ไปทำงานที่ต้องใช้ทักษะ เช่น ตรวจคุณภาพ ตั้งเครื่อง หรือดูแลหลายเครื่องพร้อมกัน หากกำลังพิจารณางานป้อนชิ้นงาน CNC โดยเฉพาะ อ่านวิธีคิดความคุ้มค่าได้ที่ หุ่นยนต์ป้อนชิ้นงาน CNC คุ้มไหม
ความปลอดภัย: Cobot ไม่ได้แปลว่าไม่ต้องประเมินความเสี่ยง
ความเข้าใจผิดที่พบบ่อยที่สุดคือคิดว่าซื้อ Cobot มาแล้ววางข้างคนได้เลย ความจริงคือ “หุ่นยนต์” เป็นแค่ส่วนหนึ่ง สิ่งที่ต้องประเมินคือ “ทั้งงาน” (Collaborative Application) ซึ่งรวมถึง
- Gripper และเครื่องมือปลายแขน ที่อาจมีขอบคมหรือแรงบีบสูง
- ชิ้นงาน ที่มีครีบคม ร้อน หรือหนักจนเป็นอันตรายหากหลุดมือ
- จุดหนีบ ระหว่างแขนหุ่นยนต์กับโต๊ะ ผนังเครื่อง หรือ Fixture
- ความเร็วและเส้นทางเคลื่อนที่ โดยเฉพาะบริเวณศีรษะและลำคอของผู้ปฏิบัติงาน
มาตรฐานที่ใช้อ้างอิงกันแพร่หลายคือ ISO 10218 สำหรับความปลอดภัยของหุ่นยนต์อุตสาหกรรม และ ISO/TS 15066 ที่ให้แนวทางเฉพาะสำหรับงานร่วมกับคน รูปแบบการทำงานร่วมกันมีหลายแบบ เช่น หยุดเมื่อคนเข้าพื้นที่ (Safety-rated Monitored Stop), Hand Guiding, ปรับความเร็วตามระยะห่าง (Speed and Separation Monitoring) และ Power and Force Limiting ในหลายงาน การใช้ Area scanner ร่วมด้วยเพื่อให้หุ่นยนต์ทำงานเร็วเมื่อไม่มีคน และชะลอเมื่อคนเข้าใกล้ เป็นทางออกที่ได้ทั้งความปลอดภัยและ Cycle time
วิธีตัดสินใจ: Cobot หรือหุ่นยนต์อุตสาหกรรมทั่วไป
ลองตอบคำถามต่อไปนี้ก่อนเลือก
- คนต้องอยู่ในพื้นที่เดียวกับหุ่นยนต์บ่อยแค่ไหน ถ้าแทบไม่ต้องเข้าไป เซลล์หุ่นยนต์ทั่วไปพร้อมรั้วอาจคุ้มกว่า
- Cycle time เป้าหมายเท่าไร ถ้างานต้องการความเร็วสูง Cobot ที่ถูกจำกัดความเร็วอาจไม่ทัน
- น้ำหนักชิ้นงานรวม Gripper ต้องอยู่ในช่วง Payload พร้อมเผื่อแรงเฉื่อย ดูหลักการเลือกได้ที่ วิธีเลือกหุ่นยนต์อุตสาหกรรม FANUC
- เปลี่ยนรุ่นบ่อยแค่ไหน งาน High-mix Low-volume มักได้ประโยชน์จากความยืดหยุ่นของ Cobot
- ชิ้นงานและเครื่องมือมีอันตรายหรือไม่ ถ้ามีของคม ร้อน หรือหนัก อาจต้องใช้มาตรการป้องกันเพิ่มจนข้อได้เปรียบของ Cobot ลดลง
ข้อผิดพลาดที่พบบ่อย
- เลือก Cobot เพราะ “ไม่ต้องมีรั้ว” โดยไม่ได้ประเมินความเสี่ยงจริง
- ตั้งความคาดหวัง Cycle time เท่าหุ่นยนต์ทั่วไป
- ลืมออกแบบระบบป้อนชิ้นงาน เช่น ถาดหรือ Conveyor ทำให้หุ่นยนต์ต้องรอคนเติมงานบ่อย
- ไม่วางแผนฝึกพนักงานและกำหนดผู้รับผิดชอบดูแลระบบหลังส่งมอบ
คำถามที่พบบ่อย
Cobot ใช้งานโดยไม่มีรั้วกั้นได้เสมอหรือไม่
ไม่เสมอ การลดหรือตัดรั้วกั้นขึ้นกับผลการประเมินความเสี่ยงของทั้งงาน รวมถึง Gripper ชิ้นงาน ความเร็ว และจุดหนีบ บางงานยังต้องมีอุปกรณ์ความปลอดภัยเพิ่ม เช่น Area scanner
Cobot ช่วยแก้ปัญหาขาดแคลนแรงงานได้อย่างไร
Cobot รับงานซ้ำ ๆ เช่น ป้อนชิ้นงานหรือจัดเรียง ทำให้พนักงานหนึ่งคนดูแลได้หลายสถานี หรือย้ายไปทำงานที่ต้องใช้ทักษะมากขึ้น และช่วยให้เดินเครื่องต่อเนื่องในช่วงที่หาคนยาก
Cobot เหมาะกับโรงงานขนาดเล็กหรือไม่
มักเหมาะ เพราะติดตั้งในพื้นที่จำกัดได้และสอนงานได้ไม่ยาก แต่ควรเริ่มจากงานที่ชัดเจนหนึ่งสถานี วัดผลก่อน แล้วค่อยขยาย เพื่อไม่ให้ลงทุนเกินความจำเป็น
หากกำลังพิจารณาว่า Cobot หรือหุ่นยนต์อุตสาหกรรมทั่วไปเหมาะกับสายการผลิตของคุณ ทีมวิศวกรของ NKE ในฐานะ FANUC Global Partner พร้อมช่วยประเมินงาน ออกแบบเซลล์ และวางแผนความปลอดภัยตั้งแต่ต้น ดูแนวทาง ระบบอัตโนมัติในโรงงาน ของเรา หรือ ติดต่อ NKE โทร 02-746-7196 หรือ LINE @nke.th