หุ่นยนต์ Pick and Place คืออะไร? เลือกแบบไหนให้เหมาะกับงานหยิบวาง
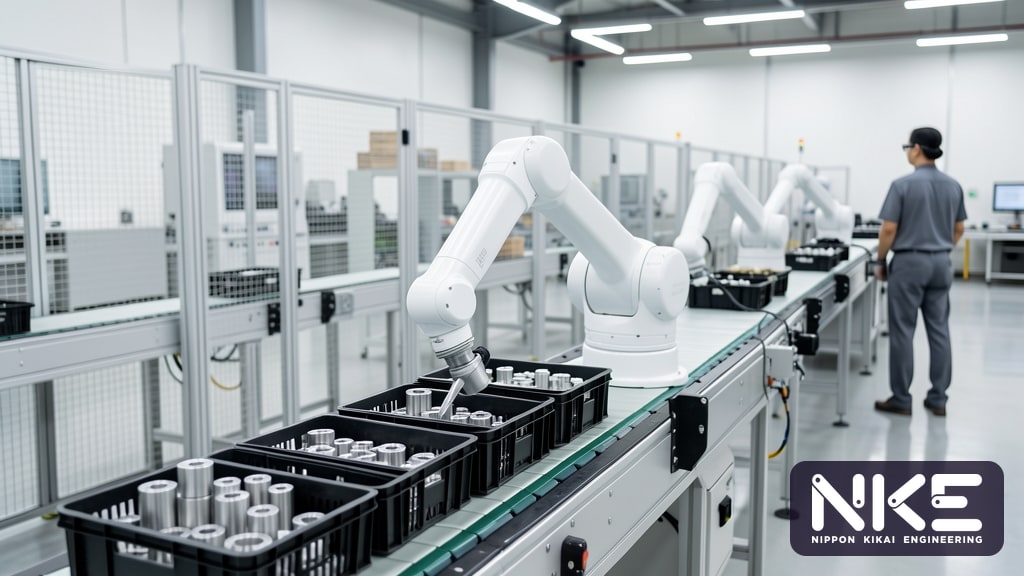
งานหยิบชิ้นงานจากจุดหนึ่งไปวางอีกจุดหนึ่งดูเป็นงานง่าย แต่เมื่อต้องทำซ้ำหลายพันครั้งต่อกะ ความเหนื่อยล้า ความผิดพลาด และการขาดแคลนแรงงานจะเริ่มส่งผลต่อผลผลิตทันที หุ่นยนต์ Pick and Place จึงเป็นหนึ่งในงานอัตโนมัติที่โรงงานไทยเริ่มใช้กันมากที่สุด บทความนี้อธิบายว่าหุ่นยนต์หยิบวางทำงานอย่างไร มีแบบไหนบ้าง และควรพิจารณาอะไรก่อนตัดสินใจลงทุน
หุ่นยนต์ Pick and Place คืออะไร ทำงานอย่างไร
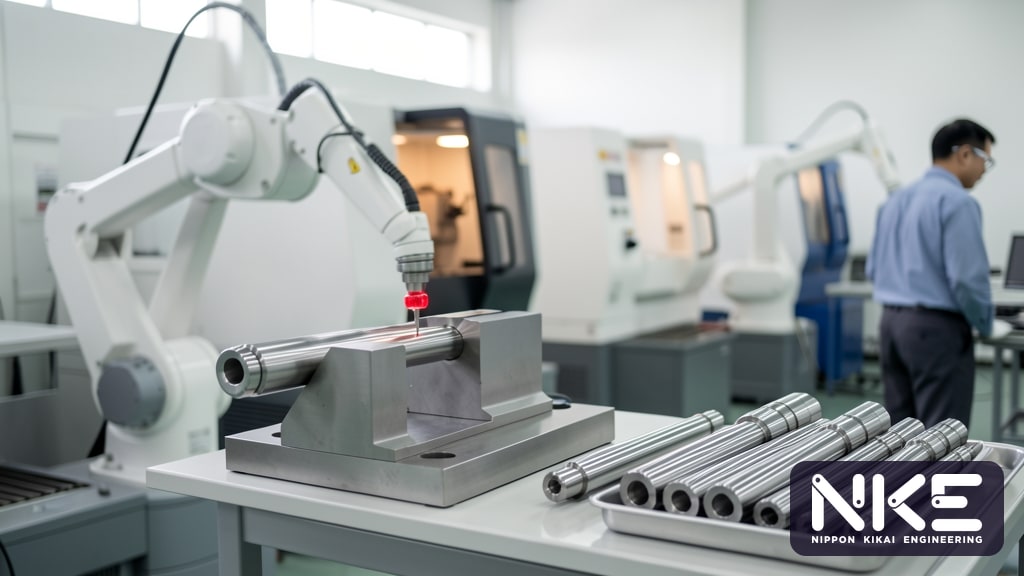
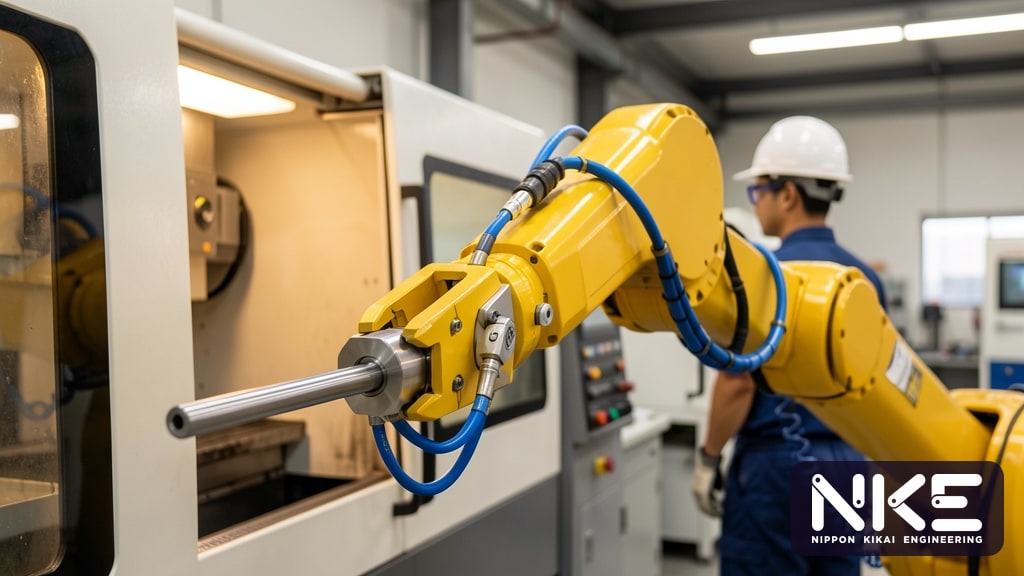
หุ่นยนต์ Pick and Place คือหุ่นยนต์ที่ทำหน้าที่หยิบชิ้นงานจากตำแหน่งต้นทาง เช่น สายพาน ถาด หรือกล่อง แล้วนำไปวางยังตำแหน่งปลายทาง เช่น บรรจุภัณฑ์ จิ๊กประกอบ หรือสายพานอีกเส้น โดยหนึ่งรอบการทำงานมักประกอบด้วย
- รับรู้ตำแหน่งชิ้นงาน จากตำแหน่งที่กำหนดตายตัว เซนเซอร์ หรือกล้อง Vision
- เคลื่อนที่ไปหยิบ ด้วยกริปเปอร์ เช่น หัวดูดสุญญากาศ นิ้วจับแบบลม หรือแม่เหล็ก
- เคลื่อนย้าย ไปยังตำแหน่งวาง โดยรักษาทิศทางของชิ้นงานตามที่ต้องการ
- วางและปล่อย แล้วกลับไปเริ่มรอบใหม่
ความเร็วโดยรวมจึงไม่ได้ขึ้นกับตัวหุ่นยนต์อย่างเดียว แต่ขึ้นกับระยะการเคลื่อนที่ เวลาจับและปล่อยของกริปเปอร์ และวิธีป้อนชิ้นงานเข้ามาด้วย
ประเภทหุ่นยนต์ที่ใช้ในงานหยิบวาง
หุ่นยนต์แต่ละโครงสร้างเหมาะกับงานต่างกัน (อ่านภาพรวมเพิ่มเติมได้ที่ หุ่นยนต์อุตสาหกรรมมีกี่ประเภท)
SCARA
หุ่นยนต์ SCARA เคลื่อนที่ในแนวราบได้รวดเร็วและมีความแข็งแรงในแนวดิ่ง เหมาะกับงานหยิบวางชิ้นงานขนาดเล็กถึงกลางบนระนาบเดียว เช่น ย้ายชิ้นส่วนจากสายพานลงถาด หรือใส่ชิ้นงานลงจิ๊กประกอบ ข้อจำกัดคือหมุนเอียงชิ้นงานได้น้อย และระยะเอื้อมจำกัดอยู่ในพื้นที่วงกลมรอบฐาน
Delta (Parallel Link)
หุ่นยนต์แบบ Delta ติดตั้งแขวนจากด้านบน มีแขนน้ำหนักเบาหลายแขนต่อกัน จึงเร่งและหยุดได้เร็วมาก นิยมใช้กับงานหยิบชิ้นงานน้ำหนักเบาจากสายพานความเร็วสูง เช่น อาหาร ยา หรือชิ้นส่วนอิเล็กทรอนิกส์ แต่รับน้ำหนักได้น้อยและพื้นที่ทำงานเป็นทรงโดมใต้ตัวหุ่นยนต์
หุ่นยนต์แขนกล 6 แกน
หุ่นยนต์ 6 แกนมีความยืดหยุ่นสูงที่สุด หมุนและพลิกชิ้นงานได้หลายทิศทาง เอื้อมเข้าในเครื่องจักรหรือกล่องได้ และมีให้เลือกตั้งแต่รุ่นเล็กไปจนถึงรุ่นรับน้ำหนักมาก เหมาะเมื่อชิ้นงานต้องเปลี่ยนท่า หรือเมื่อเซลล์เดียวต้องทำหลายงาน แลกกับความเร็วต่อรอบที่มักน้อยกว่า SCARA หรือ Delta ในงานหยิบวางระยะสั้น
Cobot
หุ่นยนต์ร่วมงานกับคนเหมาะกับงานที่ต้องอยู่ใกล้พนักงาน หรือไลน์ที่เปลี่ยนงานบ่อยและพื้นที่จำกัด แต่โดยทั่วไปความเร็วจะถูกจำกัดเพื่อความปลอดภัย จึงไม่เหมาะกับงานที่ต้องการรอบสูงมาก (ดูรายละเอียดใน Cobot คืออะไร)
ปัจจัยที่ต้องพิจารณาก่อนเลือกหุ่นยนต์หยิบวาง
- น้ำหนักรวม ต้องคิดน้ำหนักชิ้นงานบวกกริปเปอร์ และดูระยะจุดศูนย์ถ่วงจากหน้าแปลนด้วย ไม่ใช่ดูแค่น้ำหนักชิ้นงาน
- Cycle Time ที่ต้องการ เริ่มจากกำลังการผลิตของไลน์ เช่น ตัวอย่างสมมติ ถ้าไลน์ต้องการ 30 ชิ้นต่อนาที หุ่นยนต์ต้องทำรอบหยิบวางให้เสร็จภายในประมาณ 2 วินาที รวมเวลาจับและปล่อย หากทำไม่ทันอาจต้องใช้กริปเปอร์หยิบหลายชิ้นพร้อมกัน หรือใช้หุ่นยนต์มากกว่าหนึ่งตัว
- ระยะเอื้อมและเลย์เอาต์ จุดหยิบและจุดวางต้องอยู่ในพื้นที่ทำงานที่หุ่นยนต์เคลื่อนที่ได้คล่อง ไม่ใช่แค่สุดแขน
- ความแม่นยำของการวาง งานใส่ชิ้นส่วนลงจิ๊กหรือรูสวมต้องการ Repeatability สูงกว่างานวางลงกล่อง
- ลักษณะชิ้นงาน ผิวมัน มีรู มีน้ำมัน เปราะ หรือนิ่ม มีผลโดยตรงต่อการเลือกกริปเปอร์ (ดู วิธีเลือกกริปเปอร์หุ่นยนต์)
- สภาพแวดล้อม ฝุ่น น้ำมัน ความชื้น หรืองานอาหารที่ต้องล้างทำความสะอาด อาจต้องใช้หุ่นยนต์ที่มีระดับการป้องกันสูงขึ้น
วิธีป้อนชิ้นงาน: ตำแหน่งตายตัว สายพาน หรือ Vision
หลายโครงการติดขัดไม่ใช่เพราะหุ่นยนต์ แต่เพราะไม่ได้วางแผนว่าชิ้นงานจะ "มาถึง" หุ่นยนต์อย่างไร
ตำแหน่งตายตัว
ชิ้นงานถูกจัดเรียงในถาดหรือรางที่มีตำแหน่งแน่นอน เป็นวิธีที่เรียบง่ายและเชื่อถือได้ที่สุด แต่ต้องมีขั้นตอนต้นทางที่จัดเรียงชิ้นงานให้ก่อน
Conveyor Tracking
หุ่นยนต์ติดตามตำแหน่งชิ้นงานบนสายพานที่กำลังเคลื่อนที่โดยใช้ Encoder ทำให้ไม่ต้องหยุดสายพาน เหมาะกับไลน์ต่อเนื่อง แต่ต้องคำนวณความเร็วสายพานให้สอดคล้องกับความสามารถของหุ่นยนต์
Vision
กล้อง 2D ใช้หาตำแหน่งและมุมของชิ้นงานที่วางกระจายบนระนาบ ส่วน 3D Vision ใช้เมื่อชิ้นงานกองซ้อนกันหรือมีความสูงไม่เท่ากัน Vision เพิ่มความยืดหยุ่น แต่ต้องคุมแสง พื้นหลัง และการสอบเทียบให้ดี
ข้อผิดพลาดที่พบบ่อยในโครงการหุ่นยนต์หยิบวาง
- ดูแค่ความเร็วสูงสุดในแคตตาล็อก ทั้งที่รอบจริงขึ้นกับเส้นทาง น้ำหนักกริปเปอร์ และเวลาสร้างสุญญากาศ
- ไม่ทดสอบกับชิ้นงานจริง โดยเฉพาะชิ้นงานที่มีน้ำมัน ผิวไม่เรียบ หรือมีหลายรุ่น
- ลืมคิดเรื่องเปลี่ยนรุ่น ถ้าผลิตหลายรุ่น ต้องวางแผนกริปเปอร์เปลี่ยนเร็ว ถาดปรับได้ และโปรแกรมแยกรุ่นตั้งแต่ต้น
- ละเลยงานต้นทางและปลายทาง เช่น ใครจะนำถาดเปล่าเข้าและนำถาดเต็มออก ถ้ายังต้องใช้คนตลอดเวลา ผลลัพธ์อาจไม่ต่างจากเดิมมาก
- ไม่ออกแบบความปลอดภัยให้ครบ รั้ว เซนเซอร์ และจุดที่พนักงานต้องเข้าไปเติมหรือแก้ไขงาน
หากงานปลายทางเป็นการจัดเรียงกล่องหรือกระสอบขึ้นพาเลท ควรวางแผนร่วมกับระบบ หุ่นยนต์ Palletizing เพื่อให้การไหลของงานต่อเนื่องตลอดไลน์
คำถามที่พบบ่อย
SCARA กับหุ่นยนต์ 6 แกน ควรเลือกแบบไหนสำหรับงานหยิบวาง?
ถ้าชิ้นงานอยู่บนระนาบเดียว ไม่ต้องพลิก และต้องการความเร็ว SCARA มักเหมาะกว่า แต่ถ้าต้องพลิกชิ้นงาน เอื้อมเข้าเครื่องจักร หรือใช้หุ่นยนต์ตัวเดียวทำหลายงาน หุ่นยนต์ 6 แกนจะยืดหยุ่นกว่า
จำเป็นต้องใช้ Vision ทุกงานหรือไม่?
ไม่จำเป็น ถ้าสามารถจัดชิ้นงานให้อยู่ในตำแหน่งแน่นอนได้ด้วยถาดหรือราง จะเรียบง่ายและดูแลง่ายกว่า Vision เหมาะเมื่อชิ้นงานมาแบบสุ่มหรือมีหลายรุ่นที่จัดเรียงล่วงหน้าได้ยาก
ข้อมูลอะไรที่ควรเตรียมก่อนคุยกับ System Integrator?
ควรเตรียมแบบหรือตัวอย่างชิ้นงาน น้ำหนัก จำนวนรุ่น กำลังการผลิตที่ต้องการ วิธีที่ชิ้นงานเข้าและออกจากจุดทำงาน พื้นที่ติดตั้ง และวิดีโอการทำงานปัจจุบัน ข้อมูลเหล่านี้ช่วยให้ประเมินแนวทางได้เร็วและตรงขึ้น
หากโรงงานของคุณกำลังมองหาวิธีลดงานหยิบวางที่ใช้แรงงานซ้ำซาก ทีมวิศวกรของ NKE ในฐานะ FANUC Global Partner พร้อมช่วยประเมินชิ้นงาน เลือกหุ่นยนต์และกริปเปอร์ และออกแบบเซลล์ให้เข้ากับไลน์จริง ดูแนวทางเพิ่มเติมได้ที่ ระบบอัตโนมัติในโรงงาน หรือ ติดต่อ NKE โทร 02-746-7196 หรือ LINE @nke.th